13秒仿真循环:等待、运动与节拍边界
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
场景与本次目标
原创仿真练习:一循环含取件等待 4 秒、移动 6 秒、放件与确认 3 秒,合计 13 秒。理论上 60/13 约为每分钟 4.62 次;这是所列条件下的理想循环换算,未包含换料、失败与维护,不能写成真实产能承诺。
只在明确环境中建立任务
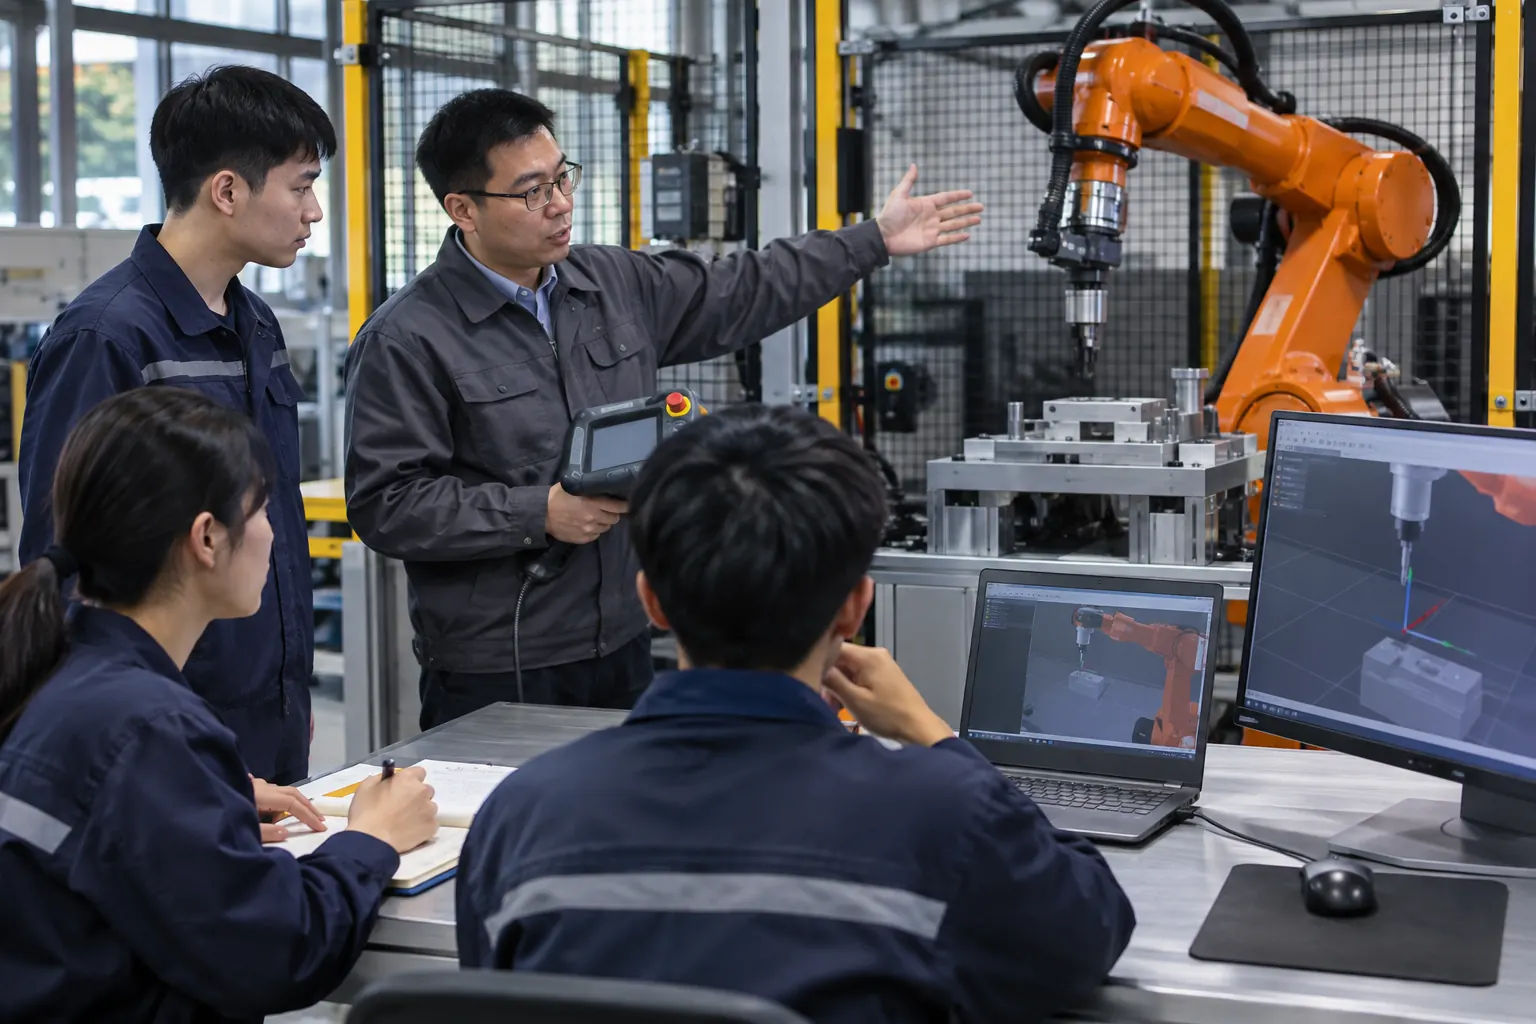
准备对应版本的仿真程序、坐标示意与信号表,先定义工件、工具和一循环起止。此页为训练方案,实机操作另由合适负责人按现场和设备规则安排。学员先能说明基座、工具、工件坐标及停止方法,再观察状态;不把能运行仿真直接算成有权独立操作现场机器。
两种计时路线回答不同问题
只看机器人运动段,便于分析轨迹,但会漏掉取件等待与放置确认;完整循环更接近任务组织,仍未必包含换料、失败和维护。将时间轴分段并说明重叠是否真实允许,不能任意把等待扣掉。四、六、三秒是本次假设,不是任何型号的标准节拍。
怎样做一次可复跑演练
先按串行任务运行,给请求、许可、动作和完成事件作标记。学员预测哪段占时最多,再核对记录;如果信号未到,保留等待而不强行继续。随后在仿真改变一个外围等待条件,观察循环怎样变动,程序与环境各保留版本,让另一学员能从同样起点复跑。
把循环里的事件画成两条泳道,可以看清机器人和外围等待是否真的重叠。只有任务定义与允许条件支持的重叠才可扣时,不能为了报更快节拍删掉必要确认。若后续加入新工具或工件,先查受影响事件,再决定哪些计时记录需重做。
算出来每分钟次数怎样用
十三秒换成每分钟约四点六二次,仅是该理想循环的时间换算,不能直接乘全年作产能。若增加人工确认、失败或换型,应另列相应事件与频次;事件定义不同就不能比较。学员需解释为何空跑更快不一定带来更多合格输出,不只写一个计算结果。
训练完成与主工作表
使用《工程训练任务书》把任务、输入输出、异常分支和完成证据连起来。接收学员说明每段时间从哪里开始结束,独立跑出正常与一个等待分支。评价坐标、流程和解释分别进行;未覆盖的实际工位因素写清,仿真结果不被当作现场安全、质量或产能验收。
开始前的条件
1. 适用版本的仿真任务与坐标图
2. 等待4秒、移动6秒、确认3秒的假设条件
3. 主表《工程训练任务书》(training-task-spec)
判断依据与资料
具体判断条件
- 计时起止和各段含义明确
- 能复跑等待变化并解释理想换算
- 不将仿真空跑或4.62次/分钟当实际产能
原始资料阅读
Universal Robots Academy
https://academy.universal-robots.com/
Joint Limiting for ros2_control — Jazzy
https://control.ros.org/jazzy/doc/ros2_control/hardware_interface/doc/joint_limiting.html
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。