先确定读者要完成什么
进阶训练应围绕一项有输入、输出与异常分支的任务展开。演示轨迹只是开始,学员还需解释工具和工件坐标、控制状态以及如何保留可恢复的程序。原厂学习资源可作基础,独立能力仍需通过实际任务证据评估。
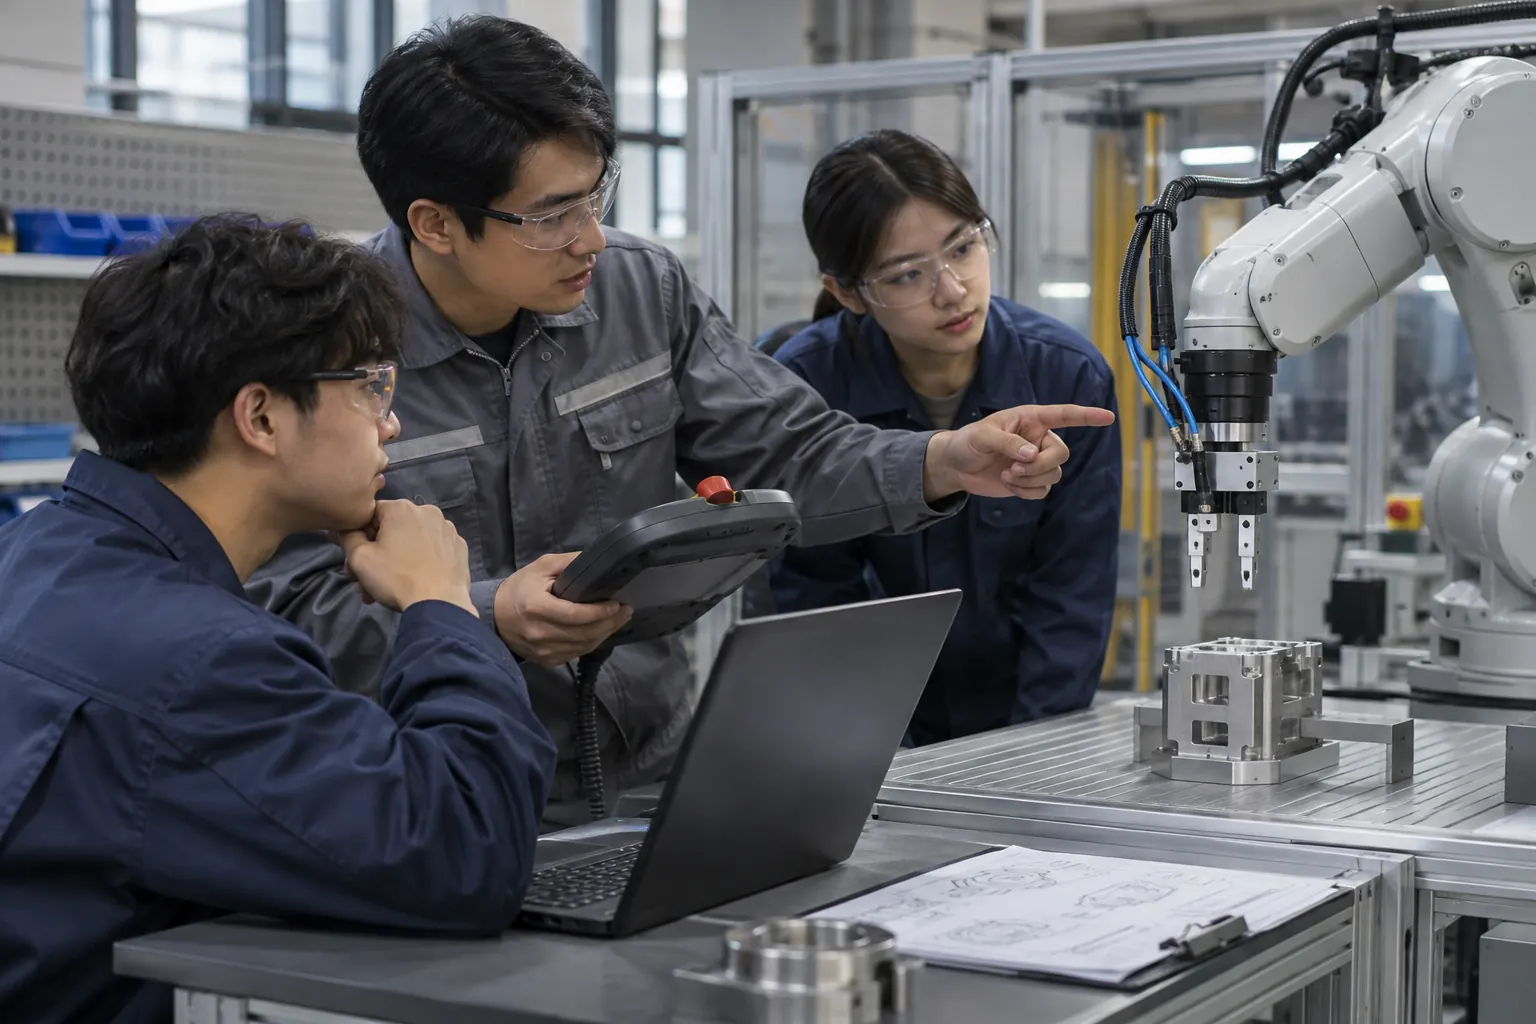
从能运行程序进阶到能解释坐标、状态、故障与交接的工程训练。
方法依据:[S1] 原厂在线学习、仿真课程和实机培训路径的区别。 [S2] Jazzy 中关节命令限值处理的配置层次及启动日志核查入口。
工业机器人训练:怎样理解与选择
工业机器人训练先建立坐标和负载配置的概念,再进行路径编辑。关节点动与笛卡尔移动不是同一种操作,工具变化也会改变任务定义;实机操作必须遵照对应设备培训和现场规则。
判断边界:完成在线课程不能自动证明已具备独立操作现场设备的能力。
程序与调试:怎样理解与选择
程序调试要能区分运动、I/O 和流程状态。等待条件应有可观察反馈及超时处理;发生断线或重启时,不应直接假定工件、夹具与程序步号仍一致。
判断边界:单纯增加等待时间可能掩盖握手逻辑错误。
工位项目:怎样理解与选择
工位项目训练包括夹具、工具、外围设备和任务质量。先定义一次循环何时开始结束,再统计等待、运动与人工干预,才能讨论节拍;不能仅凭机器人空跑时间推断产线能力。
判断边界:仿真无碰撞不能代替现场风险评估或防护验证。
工程能力评估:怎样理解与选择
工程能力评估看是否能说明条件、定位错误和交接。给学员一个可控的故障情境,让其提出假设、获取证据并复测,比只考按钮位置更能识别理解深度;软件限值也应核对实际生效层次。[S2]
判断边界:背出参数名不等于能确认参数在当前版本有效。
带条件的原创演练
原创仿真练习:一循环含取件等待 4 秒、移动 6 秒、放件与确认 3 秒,合计 13 秒。理论上 60/13 约为每分钟 4.62 次;这是所列条件下的理想循环换算,未包含换料、失败与维护,不能写成真实产能承诺。
把结论写进可复核的记录
训练证据包含:任务说明、设备或仿真版本、坐标图、程序修订、I/O 表、正常循环日志、异常注入条件、恢复步骤、复跑结果与剩余问题。评价分别记录解释、操作、诊断和交接,不把速度快作为唯一评分。
让比较结果真正可用
训练任务书还应注明允许的操作范围和不可自行变更的配置。学员若发现坐标或信号不符,应先提出问题与证据,由负责人决定如何修订;不应以绕过等待和限制来证明自己能让程序跑完。
阅读范围
[S1] Universal Robots Academy。原厂在线学习、仿真课程和实机培训路径的区别。 仅用于学习资源导航;本站不是授权培训机构,不授予原厂证书。
[S2] Joint Limiting for ros2_control — Jazzy。Jazzy 中关节命令限值处理的配置层次及启动日志核查入口。 明确固定 Jazzy 文档版本;软件限值不能独立证明实机安全,其他版本须另查。
[S3] REP 103 — Standard Units of Measure and Coordinate Conventions。ROS 使用的单位与坐标约定原始提案。 属于 ROS 生态约定;导入其他格式需显式转换,不能假定所有 CAD 相同。
资料依据与适用范围
[S1] Universal Robots Academy — Universal Robots
https://academy.universal-robots.com/
支持内容: 原厂在线学习、仿真课程和实机培训路径的区别。
适用范围: 仅用于学习资源导航;本站不是授权培训机构,不授予原厂证书。
查阅日期: 2026-11-04
[S2] Joint Limiting for ros2_control — Jazzy — ros-controls
https://control.ros.org/jazzy/doc/ros2_control/hardware_interface/doc/joint_limiting.html
支持内容: Jazzy 中关节命令限值处理的配置层次及启动日志核查入口。
适用范围: 明确固定 Jazzy 文档版本;软件限值不能独立证明实机安全,其他版本须另查。
查阅日期: 2026-11-04
[S3] REP 103 — Standard Units of Measure and Coordinate Conventions — ROS Infrastructure
https://github.com/ros-infrastructure/rep/blob/master/rep-0103.rst
支持内容: ROS 使用的单位与坐标约定原始提案。
适用范围: 属于 ROS 生态约定;导入其他格式需显式转换,不能假定所有 CAD 相同。
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。