工业机器人训练
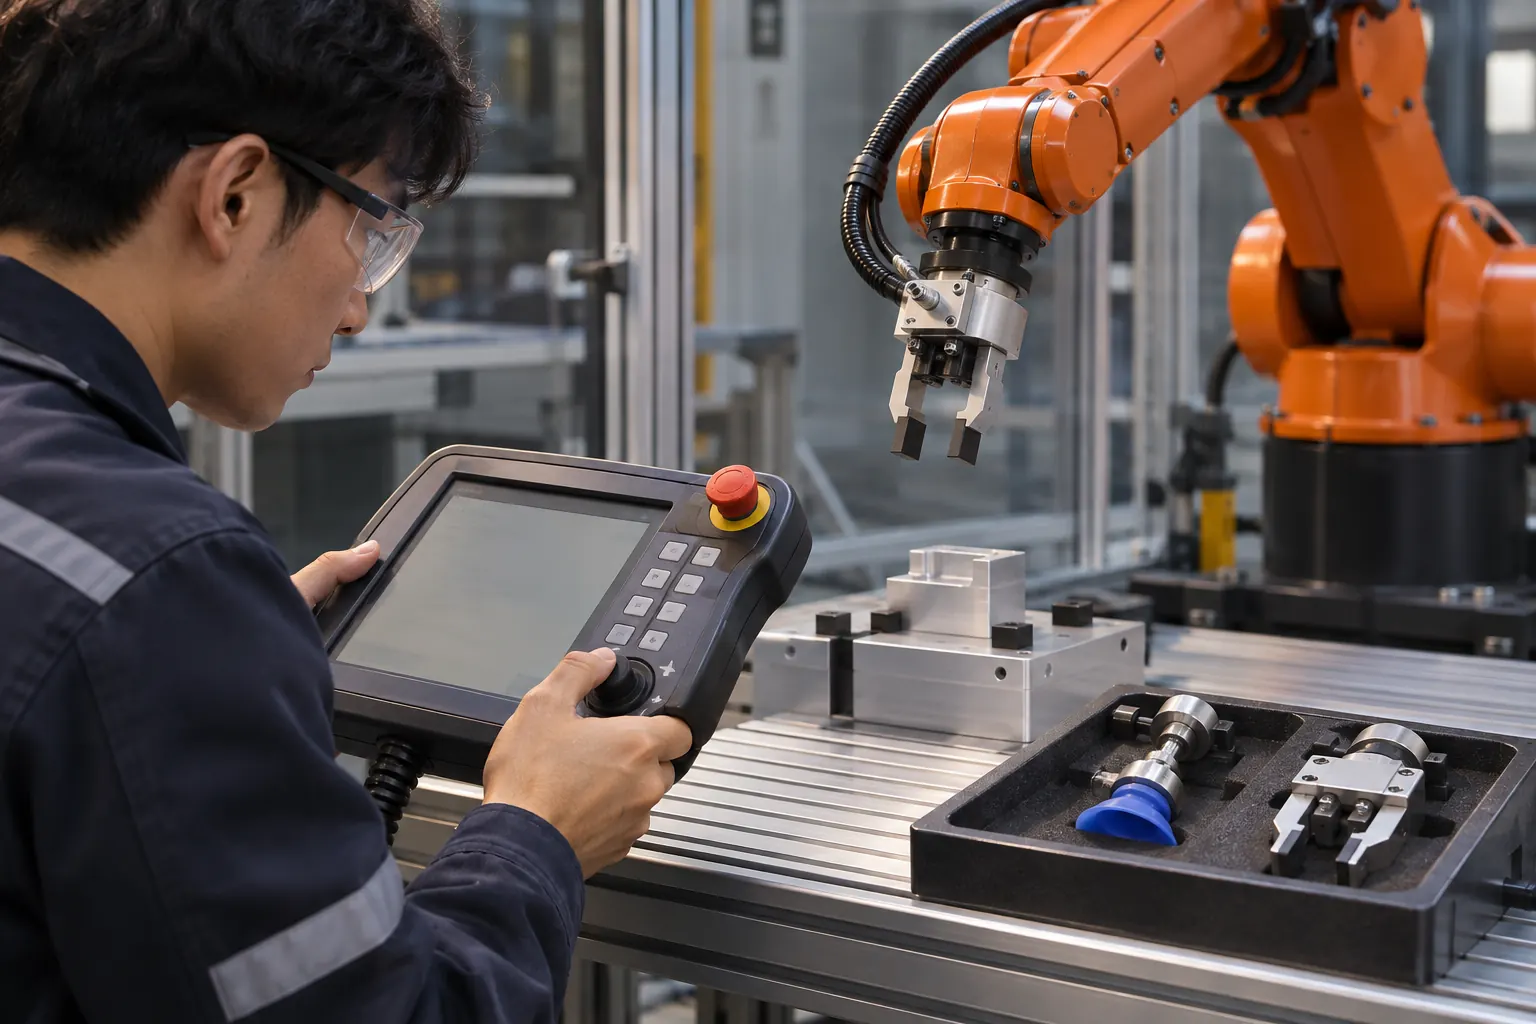
工业机器人训练先建立坐标和负载配置的概念,再进行路径编辑。关节点动与笛卡尔移动不是同一种操作,工具变化也会改变任务定义;实机操作必须遵照对应设备培训和现场规则。
选型与应用说明
原理与关键区别
工业机器人训练先建立坐标和负载配置的概念,再进行路径编辑。关节点动与笛卡尔移动不是同一种操作,工具变化也会改变任务定义;实机操作必须遵照对应设备培训和现场规则。
具体核对步骤
- 在仿真中标出基座、工具和工件坐标
- 解释同一目标在不同坐标下的表达
- 由有资格人员组织实机练习与停止演示
容易误判的地方
完成在线课程不能自动证明已具备独立操作现场设备的能力。
本方向输入与判断
已有技能、设备条件、目标工序
训练设备和程序版本如何固定?
核对操作授权及任务边界
保留记录
任务书与过程记录
适用边界
不承诺完成后获得资质
原始资料阅读
[S1] Universal Robots Academy
https://academy.universal-robots.com/
仅用于学习资源导航;本站不是授权培训机构,不授予原厂证书。
[S2] Joint Limiting for ros2_control — Jazzy
https://control.ros.org/jazzy/doc/ros2_control/hardware_interface/doc/joint_limiting.html
明确固定 Jazzy 文档版本;软件限值不能独立证明实机安全,其他版本须另查。
[S3] REP 103 — Standard Units of Measure and Coordinate Conventions
https://github.com/ros-infrastructure/rep/blob/master/rep-0103.rst
属于 ROS 生态约定;导入其他格式需显式转换,不能假定所有 CAD 相同。
沟通前准备
复核记录字段
1. 在仿真中标出基座、工具和工件坐标
2. 解释同一目标在不同坐标下的表达
3. 由有资格人员组织实机练习与停止演示
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。