工位项目
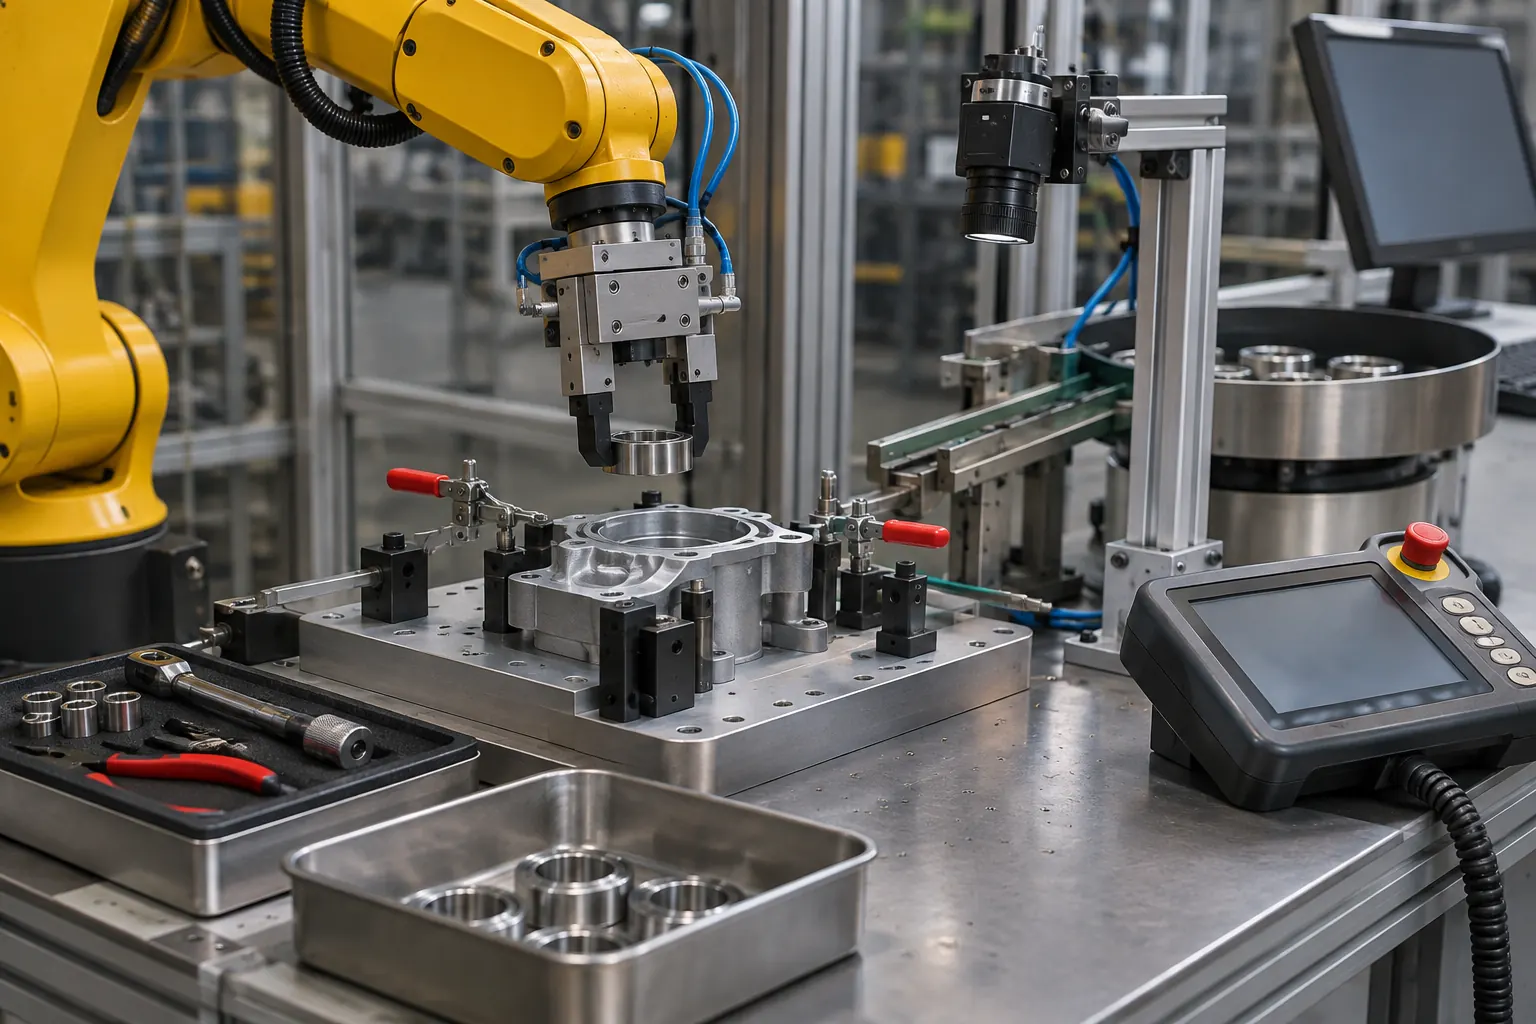
工位项目训练包括夹具、工具、外围设备和任务质量。先定义一次循环何时开始结束,再统计等待、运动与人工干预,才能讨论节拍;不能仅凭机器人空跑时间推断产线能力。
选型与应用说明
原理与关键区别
工位项目训练包括夹具、工具、外围设备和任务质量。先定义一次循环何时开始结束,再统计等待、运动与人工干预,才能讨论节拍;不能仅凭机器人空跑时间推断产线能力。
具体核对步骤
- 制定循环计时起止点
- 用同一假设工件执行完整流程
- 将异常复位与换型另列任务
容易误判的地方
仿真无碰撞不能代替现场风险评估或防护验证。
本方向输入与判断
工件、布局、任务标准
工具、视觉和设备接口如何定义?
核对工位完整性与变更影响
保留记录
设计资料及评审问题闭环
适用边界
训练项目不是交付客户工程
原始资料阅读
[S1] Universal Robots Academy
https://academy.universal-robots.com/
仅用于学习资源导航;本站不是授权培训机构,不授予原厂证书。
[S2] Joint Limiting for ros2_control — Jazzy
https://control.ros.org/jazzy/doc/ros2_control/hardware_interface/doc/joint_limiting.html
明确固定 Jazzy 文档版本;软件限值不能独立证明实机安全,其他版本须另查。
[S3] REP 103 — Standard Units of Measure and Coordinate Conventions
https://github.com/ros-infrastructure/rep/blob/master/rep-0103.rst
属于 ROS 生态约定;导入其他格式需显式转换,不能假定所有 CAD 相同。
沟通前准备
复核记录字段
1. 制定循环计时起止点
2. 用同一假设工件执行完整流程
3. 将异常复位与换型另列任务
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。